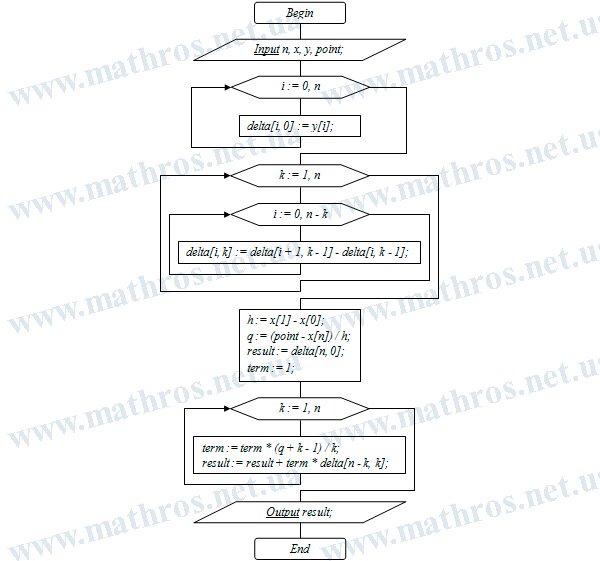
Друга інтерполяційна формула Ньютона дає змогу наближено обчислювати значення функції за табличними даними, заданими в рівновіддалених вузлах. Її зазвичай застосовують, коли точка інтерполяції розташована поблизу кінця таблиці. Розглянемо побудову інтерполяційного полінома, перехід до зручної для обчислень формули та її застосування під час покрокового розв’язання прикладів.
Побудова Від Останнього Вузла: Поліном та Узагальнений Степінь
Нехай для функції \( y=f(x) \) відомі значення
\[ y_i=f(x_i), \qquad i=0,1,2,\dots,n, \]
задані у вузлах інтерполяції
\[ x_i=x_0+i\cdot h, \]
де \( h>0 \) — сталий крок між сусідніми вузлами, впорядкованими за зростанням.
Для \( n+1 \) різних вузлів існує єдиний поліном \( P_n(x) \), степінь якого не перевищує \( n \) і який задовольняє умови інтерполяції
\[ P_n(x_i)=y_i, \qquad i=0,1,2,\dots,n. \]
У вузлах інтерполяції значення полінома точно збігаються із заданими значеннями функції. В інших точках його використовують для наближеного обчислення значень функції.
Другу формулу Ньютона будують від останнього вузла \( x_n \). Тому інтерполяційний поліном будемо шукати у вигляді
\[ P_n(x)=a_0+a_1\cdot(x-x_n)+a_2\cdot(x-x_n)\cdot(x-x_{n-1})+\dots+a_n\cdot(x-x_n)\cdot(x-x_{n-1})\cdot\dots\cdot(x-x_1), \]
де \( a_0,a_1,\dots,a_n \) — невідомі коефіцієнти.
Кожний наступний доданок містить ще один множник, пов’язаний із попереднім вузлом таблиці. Щоб скоротити такий запис, введемо узагальнений степінь:
\[ \begin{gathered} (x-x_n)^{[0]}=1,\\[4pt] (x-x_n)^{[k]}=(x-x_n)\cdot(x-x_{n-1})\cdot\dots\cdot(x-x_{n-k+1}), \qquad k\geq1. \end{gathered} \]
У другій формулі Ньютона узагальнений степінь утворюється від останнього вузла таблиці в напрямку зменшення індексів. Наприклад,
\[ \begin{gathered} (x-x_n)^{[1]}=x-x_n,\\[4pt] (x-x_n)^{[2]}=(x-x_n)\cdot(x-x_{n-1}),\\[4pt] (x-x_n)^{[3]}=(x-x_n)\cdot(x-x_{n-1})\cdot(x-x_{n-2}). \end{gathered} \]
Використовуючи це позначення, інтерполяційний поліном можна записати компактніше:
\[ P_n(x)=a_0+a_1\cdot(x-x_n)^{[1]}+a_2\cdot(x-x_n)^{[2]}+\dots+a_n\cdot(x-x_n)^{[n]}. \]
Узагальнений степінь не слід плутати зі звичайним. Наприклад,
\[ (x-x_n)^{[2]}=(x-x_n)\cdot(x-x_{n-1}), \]
тоді як
\[ (x-x_n)^2=(x-x_n)\cdot(x-x_n). \]
У першому випадку добуток містить множники, пов’язані з різними вузлами інтерполяції. У другому випадку той самий множник повторюється двічі. Тому ці вирази мають різну структуру і, як правило, різні значення.
Зворотні Скінченні Різниці: Формування Нижньої Діагоналі Таблиці
Оскільки побудова полінома починається від останнього вузла, його коефіцієнти зручно виражати через зворотні скінченні різниці.
Для довільної функції \( g(x) \) зворотну скінченну різницю першого порядку визначають так:
\[ \nabla g(x)=g(x)-g(x-h). \]
Якщо \( x=x_i \), то
\[ x_i-h=x_{i-1}. \]
Отже, зворотна скінченна різниця показує зміну значення функції під час переходу від попереднього вузла до поточного.
Для табличних значень функції різниця першого порядку має вигляд
\[ \nabla y_i=y_i-y_{i-1}. \]
Зокрема,
\[ \begin{gathered} \nabla y_n=y_n-y_{n-1},\\[4pt] \nabla y_{n-1}=y_{n-1}-y_{n-2}. \end{gathered} \]
Зворотну різницю другого порядку обчислюють за різницями першого порядку:
\[ \nabla^2y_i=\nabla y_i-\nabla y_{i-1}. \]
Наприклад,
\[ \nabla^2y_n=\nabla y_n-\nabla y_{n-1}. \]
У загальному випадку зворотну скінченну різницю \( k \)-го порядку визначають рекурентно:
\[ \nabla^ky_i=\nabla^{k-1}y_i-\nabla^{k-1}y_{i-1}. \]
Різниці кожного наступного порядку обчислюють за двома сусідніми різницями попереднього порядку. Для \( n+1 \) табличних значень можна обчислити скінченні різниці до \( n \)-го порядку включно.
У другій формулі Ньютона використовують останнє значення функції та зворотні різниці всіх порядків, обчислені в останньому вузлі:
\[ y_n,\qquad \nabla y_n,\qquad \nabla^2y_n,\qquad \dots,\qquad \nabla^ny_n. \]
Зворотні різниці пов’язані з прямими скінченними різницями. Для першого порядку маємо
\[ \nabla y_n=y_n-y_{n-1}=\Delta y_{n-1}. \]
Для другого порядку виконується рівність
\[ \nabla^2y_n=\Delta^2y_{n-2}. \]
У загальному випадку
\[ \nabla^ky_n=\Delta^ky_{n-k}. \]
Тому окрему таблицю зворотних різниць будувати не обов’язково. Можна сформувати звичайну таблицю прямих скінченних різниць і вибрати з неї значення
\[ \Delta y_{n-1},\qquad \Delta^2y_{n-2},\qquad \Delta^3y_{n-3},\qquad \dots,\qquad \Delta^ny_0. \]
Ці елементи утворюють нижню діагональ різницевої таблиці та відповідають зворотним різницям, обчисленим в останньому вузлі.
Друга Інтерполяційна Формула Ньютона: Послідовне Визначення Коефіцієнтів
Спочатку знайдемо коефіцієнт \( a_0 \). Для цього підставимо \( x=x_n \) у поліном. Усі доданки, крім першого, містять множник \( x-x_n \), тому дорівнюють нулю:
\[ P_n(x_n)=a_0. \]
За умовою інтерполяції
\[ P_n(x_n)=y_n. \]
Отже,
\[ a_0=y_n. \]
Для знаходження інших коефіцієнтів застосуємо оператор зворотної скінченної різниці до полінома:
\[ \nabla P_n(x)=P_n(x)-P_n(x-h). \]
Для введеного узагальненого степеня виконуєтьсяспіввідношення
\[ \nabla(x-x_n)^{[k]}=k\cdot h\cdot(x-x_n)^{[k-1]}. \]
Кожне обчислення зворотної різниці зменшує порядок узагальненого степеня на одиницю та утворює відповідний числовий множник і множник \( h \).
Після обчислення першої зворотної різниці та підстановки \( x=x_n \) маємо
\[ \nabla P_n(x_n)=a_1\cdot h. \]
З іншого боку,
\[ \nabla P_n(x_n)=P_n(x_n)-P_n(x_n-h). \]
Оскільки
\[ x_{n-1}=x_n-h, \]
то
\[ \nabla P_n(x_n)=P_n(x_n)-P_n(x_{n-1}). \]
У вузлах інтерполяції значення полінома збігаються з табличними значеннями функції. Тому
\[ \nabla P_n(x_n)=y_n-y_{n-1}=\nabla y_n. \]
Звідси
\[ a_1=\frac{\nabla y_n}{h}. \]
Для визначення коефіцієнта \( a_2 \) обчислимо зворотну скінченну різницю другого порядку. Після підстановки \( x=x_n \) отримаємо
\[ \nabla^2P_n(x_n)=2!\cdot a_2\cdot h^2. \]
Оскільки
\[ \nabla^2P_n(x_n)=\nabla^2y_n, \]
то
\[ a_2=\frac{\nabla^2y_n}{2!\cdot h^2}. \]
Продовжуючи цей процес, для різниці \( k \)-го порядку дістанемо
\[ \nabla^kP_n(x_n)=k!\cdot a_k\cdot h^k. \]
Отже,
\[ a_k=\frac{\nabla^ky_n}{k!\cdot h^k}, \qquad k=1,2,\dots,n. \]
Підставивши знайдені коефіцієнти в поліном, отримаємо
\[ P_n(x)=y_n+\frac{\nabla y_n}{1!\cdot h}\cdot(x-x_n)^{[1]}+\frac{\nabla^2y_n}{2!\cdot h^2}\cdot(x-x_n)^{[2]}+\dots+\frac{\nabla^ny_n}{n!\cdot h^n}\cdot(x-x_n)^{[n]}. \]
Використовуючи зв’язок між зворотними та прямими різницями, цей поліном можна записати так:
\[ P_n(x)=y_n+\frac{\Delta y_{n-1}}{1!\cdot h}\cdot(x-x_n)^{[1]}+\frac{\Delta^2y_{n-2}}{2!\cdot h^2}\cdot(x-x_n)^{[2]}+\dots+\frac{\Delta^ny_0}{n!\cdot h^n}\cdot(x-x_n)^{[n]}. \]
Отриманий вираз є проміжним записом інтерполяційного полінома через узагальнені степені. Для безпосередніх обчислень перейдемо до його запису через нормовану змінну.
Нормована Змінна: Перехід до Практичного Запису Формули
Введемо змінну
\[ q=\frac{x-x_n}{h}. \]
Вона показує зміщення точки \( x \) від останнього вузла \( x_n \), виражене в одиницях кроку \( h \). Звідси
\[ x-x_n=q\cdot h. \]
Оскільки
\[ x_{n-j}=x_n-j\cdot h, \]
то
\[ x-x_{n-j}=x-x_n+j\cdot h=q\cdot h+j\cdot h=(q+j)\cdot h. \]
Таким чином,
\[ \begin{gathered} x-x_{n-1}=(q+1)\cdot h,\\[4pt] x-x_{n-2}=(q+2)\cdot h, \end{gathered} \]
і в загальному випадку
\[ x-x_{n-j}=(q+j)\cdot h. \]
Тому узагальнений степінь можна подати у вигляді
\[ (x-x_n)^{[k]}=h^k\cdot q\cdot(q+1)\cdot(q+2)\cdot\dots\cdot(q+k-1). \]
Розглянемо це перетворення для доданка другого порядку:
\[ \frac{\nabla^2y_n}{2!\cdot h^2}\cdot h^2\cdot q\cdot(q+1)=\frac{q\cdot(q+1)}{2!}\cdot\nabla^2y_n. \]
Множник \( h^2 \), який виникає в узагальненому степені, скорочується з таким самим множником у знаменнику коефіцієнта. Аналогічне скорочення відбувається в кожному наступному доданку.
У результаті отримуємо другу інтерполяційну формулу Ньютона:
\[ P_n(x)=y_n+q\cdot\nabla y_n+\frac{q\cdot(q+1)}{2!}\cdot\nabla^2y_n+\frac{q\cdot(q+1)\cdot(q+2)}{3!}\cdot\nabla^3y_n+\dots+\frac{q\cdot(q+1)\cdot(q+2)\cdot\dots\cdot(q+n-1)}{n!}\cdot\nabla^ny_n. \]
Через прямі скінченні різниці ця формула має вигляд
\[ \begin{gathered} P_n(x)=y_n+q\cdot\Delta y_{n-1} +\frac{q\cdot(q+1)}{2!}\cdot\Delta^2 y_{n-2} +\frac{q\cdot(q+1)\cdot(q+2)}{3!}\cdot\Delta^3 y_{n-3}+\cdots\\[4pt] +\frac{q\cdot(q+1)\cdot(q+2)\cdot\cdots\cdot(q+n-1)}{n!}\cdot\Delta^n y_0. \end{gathered} \]
Якщо точка \( x \) розташована між двома останніми вузлами \( x_{n-1} \) і \( x_n \), то
\[ -1\leq q\leq0. \]
Наприклад, значення \( q=-0.5 \) означає, що точка \( x \) розташована ліворуч від \( x_n \) на відстані половини кроку.
Другу інтерполяційну формулу Ньютона зазвичай застосовують, коли точка \( x \) розташована поблизу останнього вузла \( x_n \). У такому разі значення \( |q| \) є невеликим, а множники, що входять до формули, мають зручний для обчислень вигляд.
Якщо врахувати всі різниці до \( n \)-го порядку, перша і друга формули Ньютона є різними формами запису єдиного інтерполяційного полінома. Відмінність полягає в точці, від якої починають його побудову, та в порядку використання табличних різниць. Саме тому другу інтерполяційну формулу Ньютона також називають зворотною формулою Ньютона, або формулою Ньютона назад.
Друга Інтерполяційна Формула Ньютона: Покрокове Розв’язання Прикладів
Розглянемо застосування отриманої формули до таблиць із різною кількістю рівновіддалених вузлів. Послідовно обчислимо скінченні різниці, визначимо нормовану змінну та знайдемо наближені значення функції.
Приклад 1. За наведеними табличними значеннями функції знайти наближене значення \( f(2.5) \)
| \( i \) | \( x_i \) | \( y_i \) |
|---|---|---|
| \( 0 \) | \( 1 \) | \( 1 \) |
| \( 1 \) | \( 2 \) | \( 4 \) |
| \( 2 \) | \( 3 \) | \( 9 \) |
Вузли розташовані рівновіддалено. Крок інтерполяції дорівнює
\[ h=x_1-x_0=2-1=1. \]
Обчислимо скінченні різниці першого порядку:
\[ \Delta y_0=y_1-y_0=4-1=3, \qquad \Delta y_1=y_2-y_1=9-4=5. \]
Знайдемо скінченну різницю другого порядку:
\[ \Delta^2y_0=\Delta y_1-\Delta y_0=5-3=2. \]
Отримані значення подамо в таблиці скінченних різниць.
| \( i \) | \( x_i \) | \( y_i \) | \( \Delta y_i \) | \( \Delta^2y_i \) |
|---|---|---|---|---|
| \( 0 \) | \( 1 \) | \( 1 \) | \( 3 \) | \( 2 \) |
| \( 1 \) | \( 2 \) | \( 4 \) | \( 5 \) | — |
| \( 2 \) | \( 3 \) | \( 9 \) | — | — |
Обчислимо значення нормованої змінної відносно останнього вузла \( x_2=3 \):
\[ q=\frac{x-x_2}{h}=\frac{2.5-3}{1}=-0.5. \]
Для трьох вузлів друга інтерполяційна формула Ньютона має вигляд
\[ P_2(x)=y_2+q\cdot\Delta y_1+\frac{q\cdot(q+1)}{2!}\cdot\Delta^2y_0. \]
Із нижньої діагоналі таблиці беремо значення
\[ y_2=9, \qquad \Delta y_1=5, \qquad \Delta^2y_0=2. \]
Підставимо їх у формулу:
\[ P_2(2.5)=9-0.5\cdot5+\frac{(-0.5)\cdot(-0.5+1)}{2!}\cdot2. \]
Виконаємо обчислення:
\[ P_2(2.5)=9-2.5-0.25=6.25. \]
Отже,
\[ f(2.5)\approx6.25. \]
Приклад 2. За наведеними табличними значеннями функції знайти наближене значення \( f(2.3) \)
| \( i \) | \( x_i \) | \( y_i \) |
|---|---|---|
| \( 0 \) | \( 1 \) | \( 5 \) |
| \( 1 \) | \( 1.5 \) | \( 8.375 \) |
| \( 2 \) | \( 2 \) | \( 4 \) |
| \( 3 \) | \( 2.5 \) | \( 22.625 \) |
Крок між сусідніми вузлами дорівнює
\[ h=x_1-x_0=1.5-1=0.5. \]
Послідовно обчислимо скінченні різниці до третього порядку:
\[ \begin{gathered} \Delta y_0=8.375-5=3.375, \qquad \Delta y_1=14-8.375=5.625, \qquad \Delta y_2=22.625-14=8.625,\\[4pt] \Delta^2y_0=5.625-3.375=2.25, \qquad \Delta^2y_1=8.625-5.625=3,\\[4pt] \Delta^3y_0=3-2.25=0.75. \end{gathered} \]
Запишемо результати в таблиці.
| \( i \) | \( x_i \) | \( y_i \) | \( \Delta y_i \) | \( \Delta^2y_i \) | \( \Delta^3y_i \) |
|---|---|---|---|---|---|
| \( 0 \) | \( 1 \) | \( 5 \) | \( 3.375 \) | \( 2.25 \) | \( 0.75 \) |
| \( 1 \) | \( 1.5 \) | \( 8.375 \) | \( 5.625 \) | \( 3 \) | — |
| \( 2 \) | \( 2 \) | \( 14 \) | \( 8.625 \) | — | — |
| \( 3 \) | \( 2.5 \) | \( 22.625 \) | — | — | — |
Останнім вузлом є \( x_3=2.5 \). Обчислимо значення \( q \):
\[ q=\frac{x-x_3}{h}=\frac{2.3-2.5}{0.5}=-0.4. \]
Для чотирьох вузлів використовуємо формулу
\[ P_3(x)=y_3+q\cdot\Delta y_2+\frac{q\cdot(q+1)}{2!}\cdot\Delta^2y_1+\frac{q\cdot(q+1)\cdot(q+2)}{3!}\cdot\Delta^3y_0. \]
Для підстановки у формулу використовуємо
\[ y_3=22.625, \qquad \Delta y_2=8.625, \qquad \Delta^2y_1=3, \qquad \Delta^3y_0=0.75. \]
Підставимо знайдені значення:
\[ P_3(2.3)=22.625-0.4\cdot8.625+\frac{(-0.4)\cdot(-0.4+1)}{2!}\cdot3+\frac{(-0.4)\cdot(-0.4+1)\cdot(-0.4+2)}{3!}\cdot0.75. \]
Обчислимо окремі доданки:
\[ \begin{gathered} -0.4\cdot8.625=-3.45,\\[4pt] \frac{(-0.4)\cdot0.6}{2!}\cdot3=-0.36,\\[4pt] \frac{(-0.4)\cdot0.6\cdot1.6}{3!}\cdot0.75=-0.048. \end{gathered} \]
Тоді
\[ P_3(2.3)=22.625-3.45-0.36-0.048=18.767. \]
Отже,
\[ f(2.3)\approx18.767. \]
Приклад 3. За наведеними табличними значеннями функції знайти наближене значення \( f(7.2) \)
| \( i \) | \( x_i \) | \( y_i \) |
|---|---|---|
| \( 0 \) | \( 0 \) | \( 2 \) |
| \( 1 \) | \( 2 \) | \( 2 \) |
| \( 2 \) | \( 4 \) | \( 12 \) |
| \( 3 \) | \( 6 \) | \( 68 \) |
| \( 4 \) | \( 8 \) | \( 230 \) |
Крок інтерполяції дорівнює
\[ h=x_1-x_0=2-0=2. \]
За табличними значеннями послідовно обчислимо скінченні різниці до четвертого порядку:
\[ \begin{gathered} \Delta y_0=2-2=0, \qquad \Delta y_1=12-2=10, \qquad \Delta y_2=68-12=56, \qquad \Delta y_3=230-68=162,\\[4pt] \Delta^2y_0=10-0=10, \qquad \Delta^2y_1=56-10=46, \qquad \Delta^2y_2=162-56=106,\\[4pt] \Delta^3y_0=46-10=36, \qquad \Delta^3y_1=106-46=60,\\[4pt] \Delta^4y_0=60-36=24. \end{gathered} \]
Отримані результати подамо в таблиці.
| \( i \) | \( x_i \) | \( y_i \) | \( \Delta y_i \) | \( \Delta^2y_i \) | \( \Delta^3y_i \) | \( \Delta^4y_i \) |
|---|---|---|---|---|---|---|
| \( 0 \) | \( 0 \) | \( 2 \) | \( 0 \) | \( 10 \) | \( 36 \) | \( 24 \) |
| \( 1 \) | \( 2 \) | \( 2 \) | \( 10 \) | \( 46 \) | \( 60 \) | — |
| \( 2 \) | \( 4 \) | \( 12 \) | \( 56 \) | \( 106 \) | — | — |
| \( 3 \) | \( 6 \) | \( 68 \) | \( 162 \) | — | — | — |
| \( 4 \) | \( 8 \) | \( 230 \) | — | — | — | — |
Останнім вузлом є \( x_4=8 \). Знайдемо значення \( q \):
\[ q=\frac{x-x_4}{h}=\frac{7.2-8}{2}=-0.4. \]
Для п’яти вузлів друга інтерполяційна формула Ньютона має вигляд
\[ P_4(x)=y_4+q\cdot\Delta y_3+\frac{q\cdot(q+1)}{2!}\cdot\Delta^2y_2+\frac{q\cdot(q+1)\cdot(q+2)}{3!}\cdot\Delta^3y_1+\frac{q\cdot(q+1)\cdot(q+2)\cdot(q+3)}{4!}\cdot\Delta^4y_0. \]
Для підстановки у формулу використовуємо
\[ y_4=230, \qquad \Delta y_3=162, \qquad \Delta^2y_2=106, \qquad \Delta^3y_1=60, \qquad \Delta^4y_0=24. \]
Підставимо знайдені значення:
\[ \begin{gathered} P_4(7.2)=230-0.4\cdot162+\frac{(-0.4)\cdot(-0.4+1)}{2!}\cdot106+\frac{(-0.4)\cdot(-0.4+1)\cdot(-0.4+2)}{3!}\cdot60\\[4pt] +\frac{(-0.4)\cdot(-0.4+1)\cdot(-0.4+2)\cdot(-0.4+3)}{4!}\cdot24. \end{gathered} \]
Обчислимо окремі доданки:
\[ \begin{gathered} -0.4\cdot162=-64.8,\\[4pt] \frac{(-0.4)\cdot0.6}{2!}\cdot106=-12.72,\\[4pt] \frac{(-0.4)\cdot0.6\cdot1.6}{3!}\cdot60=-3.84,\\[4pt] \frac{(-0.4)\cdot0.6\cdot1.6\cdot2.6}{4!}\cdot24\approx-0.998. \end{gathered} \]
Тоді
\[ P_4(7.2)\approx230-64.8-12.72-3.84-0.998=147.642. \]
Отже,
\[ f(7.2)\approx147.642. \]
Що Вивчати Далі: Теми Для Продовження
Ви вже знаєте, як будувати поліном Ньютона від кінця таблиці та знаходити наближені значення функції. Тепер варто ознайомитися з іншими способами опрацювання табличних даних і порівняти їхні можливості.
- Інтерполяційна формула Лагранжа: Обчислення для нерівновіддалених вузлів — У статті розглянемо побудову полінома Лагранжа для нерівновіддалених вузлів та покрокове обчислення значення функції.
- Метод найменших квадратів: Рівномірне наближення функцій — Ви дізнаєтеся, як підібрати функцію, що найкраще описує набір даних, мінімізуючи відхилення між табличними й наближеними значеннями.
- Лінійна інтерполяція: Наближення таблично заданої функції — Розберемо простий спосіб знаходження проміжних значень за двома сусідніми вузлами та з’ясуємо, коли він дає точний результат.
Друга Інтерполяційна Формула Ньютона: Від Блок-Схеми до Програмного Коду
Захоплюєтеся програмуванням? Тоді спробуйте реалізувати алгоритм, зображений на блок-схемі, своєю улюбленою мовою програмування. Програма має сформувати таблицю скінченних різниць, обчислити нормовану змінну відносно останнього вузла та знайти наближене значення функції. Pascal, Python, JavaScript чи C++ — вибір за вами. Так ви закріпите знання про другу формулу Ньютона й побачите, як послідовність математичних обчислень перетворюється на програмний код.