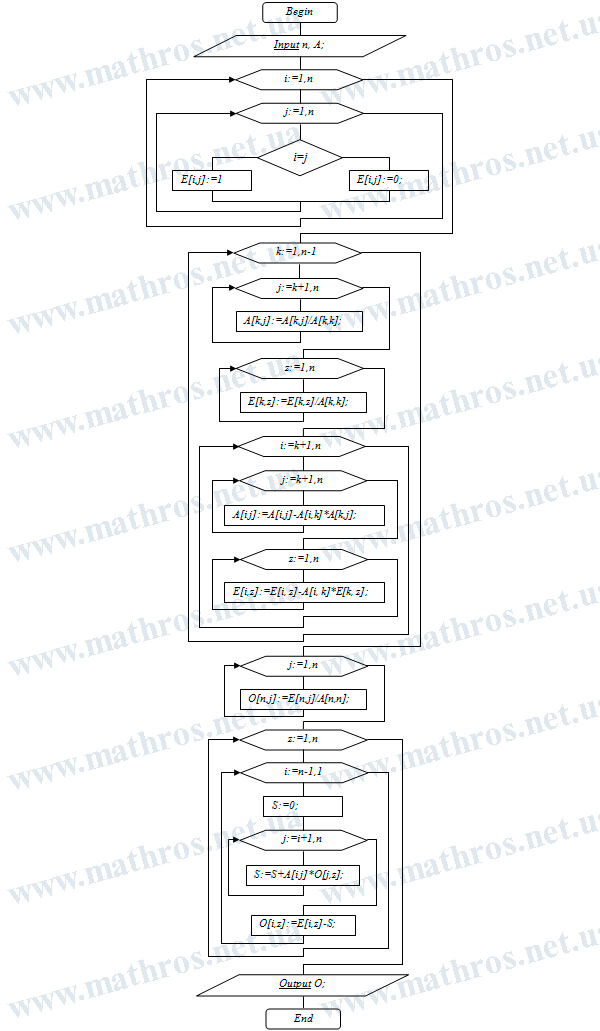
Обернена матриця — це поняття, яке з’являється тоді, коли хочеться зробити з матрицями те саме, що ми робимо з числами під час ділення. Матриці ми вже вміємо додавати й множити, але як бути з «діленням»? У багатьох задачах після множення на матрицю \( A \) потрібно відновити початковий вектор (або матрицю). Саме тому важливо розуміти, коли обернена матриця існує і як її знаходять на практиці.
Обернена Матриця: Аналогія з Числами та Точне Означення
Матриці справді в чомусь схожі на числа: з ними виконують додавання та множення. А в арифметиці після множення часто виникає ділення. Наприклад, для ненульового числа \( x \) існує обернене число \( \frac{1}{x} \), і виконується відома рівність:
\[ x \cdot \frac{1}{x} = 1. \]
У матричній алгебрі ідея подібна, але є важлива умова. Обернена матриця визначається лише для квадратної матриці \( A \), і не для будь-якої, а тільки для невиродженої, тобто такої, для якої \( \det(A) \ne 0 \). Чому це принципово? Бо коли \( \det(A)=0 \), оберненої матриці не існує, і отримати одиничну матрицю через множення вже неможливо.
Якщо ж \( A \) квадратна і \( \det(A) \ne 0 \), тоді існує матриця \( A^{-1} \), яку називають оберненою до \( A \), і для неї виконується:
\[ A \cdot A^{-1} = E, \]
де \( E \) — одинична матриця. Тобто множення на \( A^{-1} \) дає одиничну матрицю, яка при множенні не змінює матрицю відповідного розміру. Саме цього й очікуємо від аналога ділення.
Обернена Матриця: Як Обчислити Через Розв’язання Відповідних Систем Лінійних Рівнянь
Означення є, але як обчислити \( A^{-1} \) у реальних задачах? Один із найзручніших підходів — звести все до розв’язування систем лінійних рівнянь.
Ідея така: ми розв’язуємо матричне рівняння
\[ A \cdot X = E, \]
де \( X \) — шукана матриця \( A^{-1} \).
Далі робимо крок, який суттєво спрощує картину: розглядаємо \( X \) та \( E \) як сукупності векторів-стовпців. Нехай стовпці матриці \( X \) мають вигляд:
\[ x^{(1)}=\begin{pmatrix}x_{11}\\x_{21}\\x_{31}\\\vdots\\x_{n1}\end{pmatrix},\quad x^{(2)}=\begin{pmatrix}x_{12}\\x_{22}\\x_{32}\\\vdots\\x_{n2}\end{pmatrix},\quad x^{(3)}=\begin{pmatrix}x_{13}\\x_{23}\\x_{33}\\\vdots\\x_{n3}\end{pmatrix},\ \ldots,\ x^{(n)}=\begin{pmatrix}x_{1n}\\x_{2n}\\x_{3n}\\\vdots\\x_{nn}\end{pmatrix}. \]
А стовпці одиничної матриці \( E \) запишемо так:
\[ e^{(1)}=\begin{pmatrix}1\\0\\0\\ \vdots \\0\end{pmatrix},\quad e^{(2)}=\begin{pmatrix}0\\1\\0\\ \vdots \\0\end{pmatrix},\quad e^{(3)}=\begin{pmatrix}0\\0\\1\\ \vdots \\0\end{pmatrix},\ \ldots,\ e^{(n)}=\begin{pmatrix}0\\0\\0\\ \vdots \\1\end{pmatrix}. \]
Тоді одне матричне рівняння \( A \cdot X = E \) можна замінити еквівалентною системою незалежних векторно-матричних рівнянь:
\[ A \cdot x^{(1)} = e^{(1)},\quad A \cdot x^{(2)} = e^{(2)},\quad A \cdot x^{(3)} = e^{(3)},\ \dots,\ A \cdot x^{(n)} = e^{(n)}. \]
І ось ключовий момент: усі ці системи мають одну й ту саму матрицю коефіцієнтів \( A \). Отже, якщо ви, наприклад, застосовуєте метод Гауса, то перетворення (зведення до трикутного вигляду) для матриці \( A \) фактично спільне для всіх правих частин \( e^{(1)}, e^{(2)}, e^{(3)}, \ldots, e^{(n)} \).
Спочатку розв’язуємо першу систему й отримуємо перший стовпець оберненої матриці. Потім — другу систему й отримуємо другий стовпець. Далі діємо так само для всіх стовпців. У результаті знайдені вектори \( x^{(1)}, x^{(2)}, x^{(3)}, \ldots, x^{(n)} \) утворюють матрицю \( X \), тобто шукану обернену матрицю \( A^{-1} \).
Практичні Приклади: Рішення Крок за Кроком
Щоб тема не залишалася лише теорією, перейдемо до практики. Далі розберемо три типові ситуації: коли обернена матриця не існує, коли вона існує і її можна знайти, а також коли сама постановка задачі підказує, що обернення неможливе. Звертайте увагу не лише на відповідь, а й на логіку перевірок — вона економить багато часу.
Приклад 1. Знайти обернену матрицю
\[ A=\begin{pmatrix} 2 & -1 & 4\\ 4 & -2 & 8\\ 6 & -3 & 12 \end{pmatrix}. \]
Спочатку перевіримо умови існування оберненої матриці. Матриця \( A \) є квадратною (розмір \( 3\times 3 \)), отже перша умова виконується. Тепер перевіримо другу умову — чи виконується \( \det(A)\ne 0 \).
Тут зручно помітити, що другий рядок дорівнює першому, помноженому на \( 2 \), а третій — першому, помноженому на \( 3 \). Отже, рядки лінійно залежні, тому
\[ \det(A)=0. \]
Таким чином, матриця \( A \) є виродженою, а отже обернена матриця \( A^{-1} \) не існує.
Приклад 2. Знайти обернену матрицю
\[ A=\begin{pmatrix} 5 & -6 & 7 & 1\\ 7 & 10 & -9 & 8\\ 3 & 3 & 5 & 1\\ -10 & 2 & 3 & 4 \end{pmatrix}. \]
Для початку перевіримо виконання умов існування оберненої матриці. Оскільки задана матриця \( A \) є квадратною (розмір \( 4\times 4 \)), перша умова виконується. Тепер перевіримо другу умову, тобто з’ясуємо, чи є визначник матриці \( A \) відмінним від нуля:
\[ \det(A)= \begin{vmatrix} 5 & -6 & 7 & 1\\ 7 & 10 & -9 & 8\\ 3 & 3 & 5 & 1\\ -10 & 2 & 3 & 4 \end{vmatrix}. \]
Розкладаючи визначник за елементами першого рядка, отримаємо:
\[ \det(A)= 5 \cdot \begin{vmatrix} 10 & -9 & 8\\ 3 & 5 & 1\\ 2 & 3 & 4 \end{vmatrix} +6 \cdot \begin{vmatrix} 7 & -9 & 8\\ 3 & 5 & 1\\ -10 & 3 & 4 \end{vmatrix} +7 \cdot \begin{vmatrix} 7 & 10 & 8\\ 3 & 3 & 1\\ -10 & 2 & 4 \end{vmatrix} -1 \cdot \begin{vmatrix} 7 & 10 & -9\\ 3 & 3 & 5\\ -10 & 2 & 3 \end{vmatrix}. \]
Після обчислень маємо:
\[ \det(A) = 5\cdot 252 + 6\cdot 789 + 7\cdot 138 – 1\cdot(-921) = 7881 \neq 0. \]
Отже, матриця \( A \) квадратна та невироджена, а це означає, що обернена матриця \( A^{-1} \) існує. Переходимо до її обчислення та застосовуємо схему з рівнянням \( A \cdot X=E \).
Оскільки \( E \) — одинична матриця порядку \( 4 \), то отримаємо чотири незалежні системи лінійних рівнянь:
\[ \begin{array}{cc} \begin{cases} 5\cdot x_1-6\cdot x_2+7\cdot x_3+1\cdot x_4=1\\ 7\cdot x_1+10\cdot x_2-9\cdot x_3+8\cdot x_4=0\\ 3\cdot x_1+3\cdot x_2+5\cdot x_3+1\cdot x_4=0\\ -10\cdot x_1+2\cdot x_2+3\cdot x_3+4\cdot x_4=0 \end{cases}, & \begin{cases} 5\cdot x_1-6\cdot x_2+7\cdot x_3+1\cdot x_4=0\\ 7\cdot x_1+10\cdot x_2-9\cdot x_3+8\cdot x_4=1\\ 3\cdot x_1+3\cdot x_2+5\cdot x_3+1\cdot x_4=0\\ -10\cdot x_1+2\cdot x_2+3\cdot x_3+4\cdot x_4=0 \end{cases}, \\[6pt] \begin{cases} 5\cdot x_1-6\cdot x_2+7\cdot x_3+1\cdot x_4=0\\ 7\cdot x_1+10\cdot x_2-9\cdot x_3+8\cdot x_4=0\\ 3\cdot x_1+3\cdot x_2+5\cdot x_3+1\cdot x_4=1\\ -10\cdot x_1+2\cdot x_2+3\cdot x_3+4\cdot x_4=0 \end{cases}, & \begin{cases} 5\cdot x_1-6\cdot x_2+7\cdot x_3+1\cdot x_4=0\\ 7\cdot x_1+10\cdot x_2-9\cdot x_3+8\cdot x_4=0\\ 3\cdot x_1+3\cdot x_2+5\cdot x_3+1\cdot x_4=0\\ -10\cdot x_1+2\cdot x_2+3\cdot x_3+4\cdot x_4=1 \end{cases}. \end{array} \]
Після прямого ходу методу Гауса кожна система зводиться до трикутної форми:
\[ \begin{array}{cc} \begin{cases} x_1-1.2\cdot x_2+1.4\cdot x_3+0.2\cdot x_4=0.2\\ x_2-1.022\cdot x_3+0.359\cdot x_4=-0.076\\ x_3-0.261\cdot x_4=-0.013\\ x_4=0.117 \end{cases}, & \begin{cases} x_1-1.2\cdot x_2+1.4\cdot x_3+0.2\cdot x_4=0\\ x_2-1.022\cdot x_3+0.359\cdot x_4=0.054\\ x_3-0.261\cdot x_4=-0.047\\ x_4=0.076 \end{cases}, \\[6pt] \begin{cases} x_1-1.2\cdot x_2+1.4\cdot x_3+0.2\cdot x_4=0\\ x_2-1.022\cdot x_3+0.359\cdot x_4=0\\ x_3-0.261\cdot x_4=1.113\\ x_4=-0.079 \end{cases}, & \begin{cases} x_1-1.2\cdot x_2+1.4\cdot x_3+0.2\cdot x_4=0\\ x_2-1.022\cdot x_3+0.359\cdot x_4=0\\ x_3-0.261\cdot x_4=0\\ x_4=0.088 \end{cases}. \end{array} \]
Далі виконуємо зворотний хід і отримуємо стовпці \( A^{-1} \):
\[ x^{(1)}=\begin{pmatrix}0.032\\-0.100\\0.018\\0.117\end{pmatrix},\quad x^{(2)}=\begin{pmatrix}0.022\\-0.001\\-0.027\\0.076\end{pmatrix},\quad x^{(3)}=\begin{pmatrix}0.029\\0.142\\0.112\\-0.079\end{pmatrix},\quad x^{(4)}=\begin{pmatrix}-0.060\\-0.008\\0.023\\0.088\end{pmatrix}. \]
Отже,
\[ A^{-1}= \begin{pmatrix} 0.032 & 0.022 & 0.029 & -0.060\\ -0.100 & -0.001 & 0.142 & -0.008\\ 0.018 & -0.027 & 0.112 & 0.023\\ 0.117 & 0.076 & -0.079 & 0.088 \end{pmatrix}. \]
Приклад 3: Знайти обернену матрицю
\[ A=\begin{pmatrix} 0 & -1 & 3 & 0 & 2\\ 2 & -4 & 1 & 5 & 3\\ -4 & 5 & 7 & -10 & 0\\ -2 & 1 & 8 & -5 & 3 \end{pmatrix}. \]
Спочатку перевіримо умови існування оберненої матриці. Тут відразу бачимо, що матриця має розмір \( 4\times 5 \), тобто вона не квадратна. А обернена матриця визначається лише для квадратних матриць.
Отже, для цієї матриці \( A \) матриця \( A^{-1} \) не існує вже за першою умовою.
Що Вивчити Далі: Корисні Теми для Продовження
Якщо вам сподобалося працювати з оберненими матрицями, логічно зробити наступний крок і розширити коло пов’язаних тем. З чого варто почати? Нижче — три напрямки, які добре продовжують цю тему й дають нові інструменти для задач.
- Обернена матриця методом Гауса-Жордана: Швидкий алгоритм для практики — Розберемо покрокову схему перетворень, щоб знаходити обернену матрицю через розширену матрицю швидко й упевнено.
- Обернена матриця через алгебраїчні доповнення: Логіка мінорів і визначників — Пояснимо, як працюють алгебраїчні доповнення та як з них будується обернена матриця у класичному вигляді.
- Обернена матриця і характеристичний многочлен: Нетиповий, але сильний підхід — Покажемо, як коефіцієнти характеристичного многочлена допомагають отримати обернену матрицю, коли потрібна теорія на більш серйозному рівні.
Обернена Матриця та Програмування: Перетворіть Блок-Схему на Код
Якщо ви цікавитеся програмуванням, готова блок-схема може стати зручним стартом для маленького проєкту: програми, що обчислює обернену матрицю через розв’язання відповідних систем лінійних рівнянь. Уважно перегляньте схему від вхідних даних до результату й подумайте, як кожен блок можна виразити кількома зрозумілими рядками коду. Хіба не приємно, коли після запуску вашої програми матриця \( A^{-1} \) з’являється автоматично, а не після довгих ручних обчислень? Така практика одночасно закріплює математику й тренує навичку перетворювати алгоритм зі схеми на робоче рішення.