Первая интерполяционная формула Ньютона позволяет приближённо вычислять значения функции по табличным данным, заданным в равноотстоящих узлах. В статье разберём, как составить таблицу конечных разностей вперёд, построить интерполяционный полином и перейти к удобной для вычислений форме записи. Пошаговые примеры помогут понять, как применять формулу на практике.
Первая Интерполяционная Формула Ньютона: Постановка Интерполяционной Задачи
Пусть для функции \( y=f(x) \) известны значения
\[ y_i=f(x_i), \qquad i=0,1,2,\dots,n, \]
заданные в равноотстоящих узлах интерполяции
\[ x_i=x_0+i\cdot h, \]
где \( h\neq 0 \) — постоянный шаг между соседними узлами.
Для \( n+1 \) различных узлов существует единственный полином \( P_n(x) \) степени не выше \( n \), удовлетворяющий условиям интерполяции
\[ P_n(x_i)=y_i, \qquad i=0,1,2,\dots,n. \]
В узлах интерполяции значения полинома точно совпадают с заданными значениями функции. В остальных точках полином используют для приближённого вычисления значений функции.
Интерполяционный полином Ньютона будем искать в виде
\[ P_n(x)=a_0+a_1\cdot(x-x_0)+a_2\cdot(x-x_0)\cdot(x-x_1)+\dots+a_n\cdot(x-x_0)\cdot(x-x_1)\cdot\dots\cdot(x-x_{n-1}), \]
где \( a_0,a_1,\dots,a_n \) — неизвестные коэффициенты.
Каждое следующее слагаемое содержит ещё один множитель. Такая структура позволяет определять коэффициенты последовательно, начиная с \( a_0 \).
Для сокращения записи введём обозначения
\[ \begin{gathered} (x-x_0)^{[0]}=1,\\[4pt] \qquad (x-x_0)^{[k]}=(x-x_0)\cdot(x-x_1)\cdot\dots\cdot(x-x_{k-1}), \qquad k\geq 1. \end{gathered} \]
Такое последовательное произведение называют обобщённой степенью. Используя это обозначение, полином можно записать более компактно:
\[ P_n(x)=a_0+a_1\cdot(x-x_0)^{[1]}+a_2\cdot(x-x_0)^{[2]}+\dots+a_n\cdot(x-x_0)^{[n]}. \]
Обобщённую степень не следует путать с обычной. Например,
\[ (x-x_0)^{[2]}=(x-x_0)\cdot(x-x_1), \]
тогда как
\[ (x-x_0)^2=(x-x_0)\cdot(x-x_0). \]
Следовательно, эти выражения имеют разную структуру и, как правило, разные значения.
Прямые Конечные Разности: Формирование Разностной Таблицы
Поскольку узлы интерполяции расположены с одинаковым шагом, коэффициенты полинома удобно выражать через конечные разности вперёд.
Конечная разность вперёд, которую также называют прямой конечной разностью, показывает изменение значения функции при переходе от точки \( x \) к точке \( x+h \). Для произвольной функции \( g(x) \) её определяют следующим образом:
\[ \Delta g(x)=g(x+h)-g(x). \]
Если \( x=x_i \), то
\[ x_i+h=x_{i+1}. \]
Следовательно, конечная разность вперёд сравнивает значения функции в двух соседних узлах.
Для табличных значений функции разность первого порядка имеет вид
\[ \Delta y_i=y_{i+1}-y_i. \]
В частности,
\[ \Delta y_0=y_1-y_0, \qquad \Delta y_1=y_2-y_1, \qquad \Delta y_2=y_3-y_2. \]
Разности второго порядка вычисляют с помощью разностей первого порядка:
\[ \Delta^2y_i=\Delta y_{i+1}-\Delta y_i. \]
Например,
\[ \Delta^2y_0=\Delta y_1-\Delta y_0, \qquad \Delta^2y_1=\Delta y_2-\Delta y_1. \]
В общем случае конечную разность \( k \)-го порядка определяют рекуррентно:
\[ \Delta^ky_i=\Delta^{k-1}y_{i+1}-\Delta^{k-1}y_i. \]
Разности каждого следующего порядка вычисляют по разностям предыдущего порядка. Для \( n+1 \) заданных значений функции можно вычислить конечные разности до \( n \)-го порядка включительно.
В первой формуле Ньютона используют начальное значение функции и разности каждого порядка, вычисленные начиная с первого узла таблицы:
\[ y_0,\qquad \Delta y_0,\qquad \Delta^2y_0,\qquad \dots,\qquad \Delta^ny_0. \]
Вычисления начинают с узла \( x_0 \), а разности формируют в направлении увеличения индексов. Поэтому первую интерполяционную формулу Ньютона также называют прямой формулой Ньютона, или формулой Ньютона для интерполирования вперёд.
Коэффициенты Полинома: Последовательный Вывод
Сначала найдём коэффициент \( a_0 \). Для этого подставим \( x=x_0 \) в полином. Все слагаемые, кроме первого, содержат множитель \( x-x_0 \), поэтому равны нулю:
\[ P_n(x_0)=a_0. \]
По условию интерполяции
\[ P_n(x_0)=y_0. \]
Следовательно,
\[ a_0=y_0. \]
Теперь применим определение конечной разности вперёд к полиному \( P_n(x) \):
\[ \Delta P_n(x)=P_n(x+h)-P_n(x). \]
Для обобщённой степени выполняется соотношение
\[ \Delta(x-x_0)^{[k]}=k\cdot h\cdot(x-x_0)^{[k-1]}. \]
После вычисления первой конечной разности и подстановки \( x=x_0 \) первое слагаемое в полученном выражении равно \( a_1\cdot h \). Все последующие слагаемые содержат обобщённые степени положительного порядка, которые в точке \( x_0 \) равны нулю. Поэтому
\[ \Delta P_n(x_0)=a_1\cdot h. \]
С другой стороны,
\[ \Delta P_n(x_0)=P_n(x_0+h)-P_n(x_0). \]
Поскольку
\[ x_1=x_0+h, \]
то
\[ \Delta P_n(x_0)=P_n(x_1)-P_n(x_0). \]
В узлах интерполяции значения полинома совпадают со значениями функции, поэтому
\[ \Delta P_n(x_0)=y_1-y_0=\Delta y_0. \]
Отсюда
\[ a_1=\frac{\Delta y_0}{h}. \]
Чтобы определить коэффициент \( a_2 \), вычислим конечную разность второго порядка. После подстановки \( x=x_0 \) получим
\[ \Delta^2P_n(x_0)=2!\cdot a_2\cdot h^2. \]
Поскольку
\[ \Delta^2P_n(x_0)=\Delta^2y_0, \]
то
\[ a_2=\frac{\Delta^2y_0}{2!\cdot h^2}. \]
При каждом последующем вычислении конечной разности порядок обобщённой степени уменьшается на единицу, а в выражении появляются соответствующий числовой множитель и множитель \( h \). Поэтому после вычисления разности \( k \)-го порядка имеем
\[ \Delta^kP_n(x_0)=k!\cdot a_k\cdot h^k. \]
Отсюда
\[ a_k=\frac{\Delta^ky_0}{k!\cdot h^k}, \qquad k=1,2,\dots,n. \]
Подставив найденные коэффициенты в полином, получим
\[ P_n(x)=y_0+\frac{\Delta y_0}{1!\cdot h}\cdot(x-x_0)^{[1]}+\frac{\Delta^2y_0}{2!\cdot h^2}\cdot(x-x_0)^{[2]}+\dots+\frac{\Delta^ny_0}{n!\cdot h^n}\cdot(x-x_0)^{[n]}. \]
Нормированная Переменная: Упрощение Формулы Ньютона
Для упрощения вычислений введём переменную
\[ q=\frac{x-x_0}{h}. \]
Отсюда
\[ x-x_0=q\cdot h. \]
Поскольку
\[ x_j=x_0+j\cdot h, \]
то
\[ x-x_j=x-x_0-j\cdot h=q\cdot h-j\cdot h=(q-j)\cdot h. \]
Поэтому обобщённую степень можно представить в виде
\[ (x-x_0)^{[k]}=h^k\cdot q\cdot(q-1)\cdot(q-2)\cdot\dots\cdot(q-k+1). \]
Рассмотрим это преобразование для слагаемого второго порядка:
\[ \frac{\Delta^2y_0}{2!\cdot h^2}\cdot h^2\cdot q\cdot(q-1)=\frac{q\cdot(q-1)}{2!}\cdot\Delta^2y_0. \]
Множитель \( h^2 \), возникающий в последовательном произведении, сокращается с таким же множителем в знаменателе коэффициента. Аналогичное сокращение происходит во всех последующих слагаемых.
В результате получаем первую интерполяционную формулу Ньютона:
\[ P_n(x)=y_0+q\cdot\Delta y_0+\frac{q\cdot(q-1)}{2!}\cdot\Delta^2y_0+\frac{q\cdot(q-1)\cdot(q-2)}{3!}\cdot\Delta^3y_0+\dots+\frac{q\cdot(q-1)\cdot(q-2)\cdot\dots\cdot(q-n+1)}{n!}\cdot\Delta^ny_0. \]
Переменная \( q \) показывает смещение точки \( x \) относительно начального узла \( x_0 \), выраженное в единицах шага \( h \). Её значение не обязательно является целым. Например, \( q=1.5 \) означает, что точка \( x \) расположена на расстоянии полутора шагов от \( x_0 \).
Первую интерполяционную формулу Ньютона удобнее всего применять, когда точка \( x \) расположена вблизи начального узла \( x_0 \).
Первая Интерполяционная Формула Ньютона: Пошаговые Примеры
Перейдём к применению полученной формулы для табличных данных с равноотстоящими узлами. В первом примере подробно рассмотрим все этапы вычисления, а затем проследим, как меняется решение при увеличении количества узлов и порядка конечных разностей.
Пример 1. По приведённым табличным значениям функции найти приближённое значение \( f(1.5) \)
| \( i \) | \( x_i \) | \( y_i \) |
|---|---|---|
| \( 0 \) | \( 1 \) | \( 1 \) |
| \( 1 \) | \( 2 \) | \( 4 \) |
| \( 2 \) | \( 3 \) | \( 9 \) |
Узлы расположены на одинаковом расстоянии друг от друга. Шаг интерполяции равен
\[ h=x_1-x_0=2-1=1. \]
Вычислим конечные разности первого порядка:
\[ \Delta y_0=y_1-y_0=4-1=3, \qquad \Delta y_1=y_2-y_1=9-4=5. \]
Найдём конечную разность второго порядка:
\[ \Delta^2y_0=\Delta y_1-\Delta y_0=5-3=2. \]
Полученные значения представим в таблице конечных разностей.
| \( i \) | \( x_i \) | \( y_i \) | \( \Delta y_i \) | \( \Delta^2y_i \) |
|---|---|---|---|---|
| \( 0 \) | \( 1 \) | \( 1 \) | \( 3 \) | \( 2 \) |
| \( 1 \) | \( 2 \) | \( 4 \) | \( 5 \) | — |
| \( 2 \) | \( 3 \) | \( 9 \) | — | — |
Вычислим значение \( q \):
\[ q=\frac{x-x_0}{h}=\frac{1.5-1}{1}=0.5. \]
Для трёх узлов используем формулу
\[ P_2(x)=y_0+q\cdot\Delta y_0+\frac{q\cdot(q-1)}{2!}\cdot\Delta^2y_0. \]
Подставим найденные значения:
\[ P_2(1.5)=1+0.5\cdot3+\frac{0.5\cdot(0.5-1)}{2!}\cdot2. \]
Выполним вычисления:
\[ P_2(1.5)=1+1.5-0.25=2.25. \]
Следовательно,
\[ f(1.5)\approx2.25. \]
Пример 2. По приведённым табличным значениям функции найти приближённое значение \( f(1.2) \)
| \( i \) | \( x_i \) | \( y_i \) |
|---|---|---|
| \( 0 \) | \( 1 \) | \( 5 \) |
| \( 1 \) | \( 1.5 \) | \( 8.375 \) |
| \( 2 \) | \( 2 \) | \( 4 \) |
| \( 3 \) | \( 2.5 \) | \( 22.625 \) |
Шаг между соседними узлами равен
\[ h=x_1-x_0=1.5-1=0.5. \]
Последовательно вычислим конечные разности до третьего порядка:
\[ \begin{gathered} \Delta y_0=8.375-5=3.375, \qquad \Delta y_1=14-8.375=5.625, \qquad \Delta y_2=22.625-14=8.625,\\[4pt] \Delta^2y_0=5.625-3.375=2.25, \qquad \Delta^2y_1=8.625-5.625=3,\\[4pt] \Delta^3y_0=3-2.25=0.75. \end{gathered} \]
Запишем результаты в таблице.
| \( i \) | \( x_i \) | \( y_i \) | \( \Delta y_i \) | \( \Delta^2y_i \) | \( \Delta^3y_i \) |
|---|---|---|---|---|---|
| \( 0 \) | \( 1 \) | \( 5 \) | \( 3.375 \) | \( 2.25 \) | \( 0.75 \) |
| \( 1 \) | \( 1.5 \) | \( 8.375 \) | \( 5.625 \) | \( 3 \) | — |
| \( 2 \) | \( 2 \) | \( 14 \) | \( 8.625 \) | — | — |
| \( 3 \) | \( 2.5 \) | \( 22.625 \) | — | — | — |
Вычислим значение \( q \):
\[ q=\frac{x-x_0}{h}=\frac{1.2-1}{0.5}=0.4. \]
Для четырёх узлов имеем
\[ P_3(x)=y_0+q\cdot\Delta y_0+\frac{q\cdot(q-1)}{2!}\cdot\Delta^2y_0+\frac{q\cdot(q-1)\cdot(q-2)}{3!}\cdot\Delta^3y_0. \]
Подставим известные значения:
\[ P_3(1.2)=5+0.4\cdot3.375+\frac{0.4\cdot(0.4-1)}{2!}\cdot2.25+\frac{0.4\cdot(0.4-1)\cdot(0.4-2)}{3!}\cdot0.75. \]
Вычислим слагаемые:
\[ \begin{gathered} 0.4\cdot3.375=1.35,\\[4pt] \frac{0.4\cdot(0.4-1)}{2!}\cdot2.25=-0.27,\\[4pt] \frac{0.4\cdot(0.4-1)\cdot(0.4-2)}{3!}\cdot0.75=0.048. \end{gathered} \]
Тогда
\[ P_3(1.2)=5+1.35-0.27+0.048=6.128. \]
Следовательно,
\[ f(1.2)\approx6.128. \]
Пример 3. По приведённым табличным значениям функции найти приближённое значение \( f(1.6) \)
| \( i \) | \( x_i \) | \( y_i \) |
|---|---|---|
| \( 0 \) | \( 0 \) | \( 2 \) |
| \( 1 \) | \( 2 \) | \( 2 \) |
| \( 2 \) | \( 4 \) | \( 12 \) |
| \( 3 \) | \( 6 \) | \( 68 \) |
| \( 4 \) | \( 8 \) | \( 230 \) |
Шаг интерполяции равен
\[ h=x_1-x_0=2-0=2. \]
По табличным значениям последовательно вычислим конечные разности до четвёртого порядка:
\[ \begin{gathered} \Delta y_0=2-2=0, \qquad \Delta y_1=12-2=10, \qquad \Delta y_2=68-12=56, \qquad \Delta y_3=230-68=162,\\[4pt] \Delta^2y_0=10-0=10, \qquad \Delta^2y_1=56-10=46, \qquad \Delta^2y_2=162-56=106,\\[4pt] \Delta^3y_0=46-10=36, \qquad \Delta^3y_1=106-46=60,\\[4pt] \Delta^4y_0=60-36=24. \end{gathered} \]
Полученные результаты представим в таблице.
| \( i \) | \( x_i \) | \( y_i \) | \( \Delta y_i \) | \( \Delta^2y_i \) | \( \Delta^3y_i \) | \( \Delta^4y_i \) |
|---|---|---|---|---|---|---|
| \( 0 \) | \( 0 \) | \( 2 \) | \( 0 \) | \( 10 \) | \( 36 \) | \( 24 \) |
| \( 1 \) | \( 2 \) | \( 2 \) | \( 10 \) | \( 46 \) | \( 60 \) | — |
| \( 2 \) | \( 4 \) | \( 12 \) | \( 56 \) | \( 106 \) | — | — |
| \( 3 \) | \( 6 \) | \( 68 \) | \( 162 \) | — | — | — |
| \( 4 \) | \( 8 \) | \( 230 \) | — | — | — | — |
Найдём значение \( q \):
\[ q=\frac{x-x_0}{h}=\frac{1.6-0}{2}=0.8. \]
Для пяти узлов используем формулу
\[ P_4(x)=y_0+q\cdot\Delta y_0+\frac{q\cdot(q-1)}{2!}\cdot\Delta^2y_0+\frac{q\cdot(q-1)\cdot(q-2)}{3!}\cdot\Delta^3y_0+\frac{q\cdot(q-1)\cdot(q-2)\cdot(q-3)}{4!}\cdot\Delta^4y_0. \]
Подставим найденные значения:
\[ P_4(1.6)=2+0.8\cdot0+\frac{0.8\cdot(0.8-1)}{2!}\cdot10+\frac{0.8\cdot(0.8-1)\cdot(0.8-2)}{3!}\cdot36+\frac{0.8\cdot(0.8-1)\cdot(0.8-2)\cdot(0.8-3)}{4!}\cdot24. \]
Вычислим отдельные слагаемые:
\[ \begin{gathered} 0.8\cdot0=0,\\[4pt] \frac{0.8\cdot(0.8-1)}{2!}\cdot10=-0.8,\\[4pt] \frac{0.8\cdot(0.8-1)\cdot(0.8-2)}{3!}\cdot36=1.152,\\[4pt] \frac{0.8\cdot(0.8-1)\cdot(0.8-2)\cdot(0.8-3)}{4!}\cdot24\approx-0.422. \end{gathered} \]
Тогда
\[ P_4(1.6)\approx2+0-0.8+1.152-0.422=1.93. \]
Следовательно,
\[ f(1.6)\approx1.93. \]
Что Изучать Дальше: Другие Методы Приближения Функций
После формулы Ньютона для интерполирования вперёд стоит познакомиться с другими способами работы с табличными данными. Каждый из них предназначен для решения определённого типа задач и дополняет уже изученный материал.
- Вторая интерполяционная формула Ньютона: Вычисления вблизи конца таблицы — В статье рассмотрим обратные конечные разности и вычисление значений функции вблизи последнего узла таблицы.
- Интерполяционная формула Лагранжа: Работа с неравноотстоящими узлами — В материале разберём, как построить интерполяционный полином, если расстояния между соседними узлами различаются.
- Метод наименьших квадратов: Среднеквадратичное приближение табличных данных — Вы узнаете, как найти функцию, которая приближённо описывает набор данных и минимизирует сумму квадратов отклонений в заданных точках.
Первая Интерполяционная Формула Ньютона: От Блок-Схемы к Программному Коду
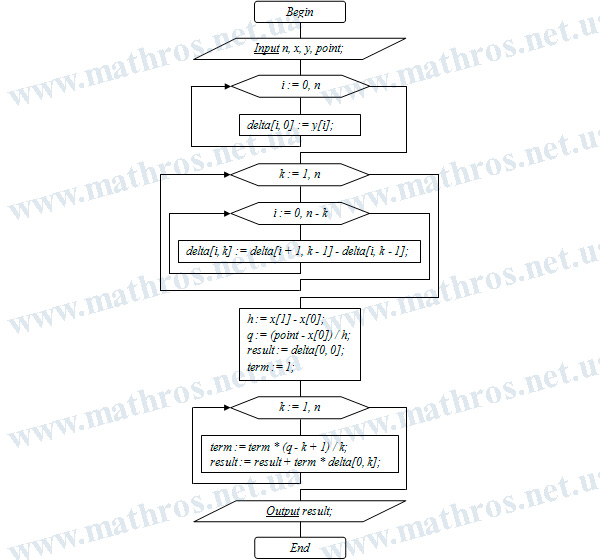
Увлекаетесь программированием? Тогда попробуйте реализовать представленный на блок-схеме алгоритм на своём любимом языке. Программа должна сформировать таблицу конечных разностей вперёд, вычислить значение нормированной переменной и найти приближённое значение функции с помощью первой интерполяционной формулы Ньютона. Pascal, Python, JavaScript или C++ — выбор за вами. Так вы закрепите полученные знания и увидите, как математические вычисления превращаются в программный код.