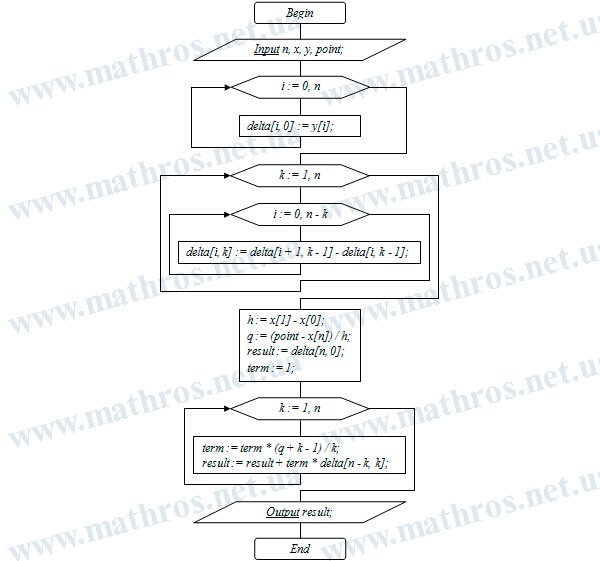
Вторая интерполяционная формула Ньютона позволяет приближённо вычислять значения функции по табличным данным, заданным в равноотстоящих узлах. Её обычно применяют, когда точка интерполяции расположена вблизи конца таблицы. Рассмотрим построение интерполяционного полинома, переход к удобной для вычислений формуле и её применение при пошаговом решении примеров.
Построение От Последнего Узла: Полином и Обобщённая Степень
Пусть для функции \( y=f(x) \) известны значения
\[
y_i=f(x_i), \qquad i=0,1,2,\dots,n,
\]
заданные в узлах интерполяции
\[
x_i=x_0+i\cdot h,
\]
где \( h>0 \) — постоянный шаг между соседними узлами, расположенными в порядке возрастания.
Для \( n+1 \) различных узлов существует единственный полином \( P_n(x) \), степень которого не превышает \( n \) и который удовлетворяет условиям интерполяции
\[
P_n(x_i)=y_i, \qquad i=0,1,2,\dots,n.
\]
В узлах интерполяции значения полинома точно совпадают с заданными значениями функции. В других точках его используют для приближённого вычисления значений функции.
Интерполяционный полином по второй формуле Ньютона строят, начиная с последнего узла \( x_n \). Поэтому будем искать его в виде
\[
P_n(x)=a_0+a_1\cdot(x-x_n)+a_2\cdot(x-x_n)\cdot(x-x_{n-1})+\dots+a_n\cdot(x-x_n)\cdot(x-x_{n-1})\cdot\dots\cdot(x-x_1),
\]
где \( a_0,a_1,\dots,a_n \) — неизвестные коэффициенты.
Каждое следующее слагаемое содержит ещё один множитель, связанный с предыдущим узлом таблицы. Чтобы сократить такую запись, введём обобщённую степень:
\[
\begin{gathered}
(x-x_n)^{[0]}=1,\\[4pt]
(x-x_n)^{[k]}=(x-x_n)\cdot(x-x_{n-1})\cdot\dots\cdot(x-x_{n-k+1}), \qquad k\geq1.
\end{gathered}
\]
Во второй формуле Ньютона обобщённая степень образуется от последнего узла таблицы в направлении уменьшения индексов. Например,
\[
\begin{gathered}
(x-x_n)^{[1]}=x-x_n,\\[4pt]
(x-x_n)^{[2]}=(x-x_n)\cdot(x-x_{n-1}),\\[4pt]
(x-x_n)^{[3]}=(x-x_n)\cdot(x-x_{n-1})\cdot(x-x_{n-2}).
\end{gathered}
\]
Используя это обозначение, интерполяционный полином можно записать более компактно:
\[
P_n(x)=a_0+a_1\cdot(x-x_n)^{[1]}+a_2\cdot(x-x_n)^{[2]}+\dots+a_n\cdot(x-x_n)^{[n]}.
\]
Обобщённую степень не следует путать с обычной. Например,
\[
(x-x_n)^{[2]}=(x-x_n)\cdot(x-x_{n-1}),
\]
тогда как
\[
(x-x_n)^2=(x-x_n)\cdot(x-x_n).
\]
В первом случае произведение содержит множители, связанные с разными узлами интерполяции. Во втором случае один и тот же множитель повторяется дважды. Поэтому эти выражения имеют разную структуру и, как правило, разные значения.
Обратные Конечные Разности: Формирование Нижней Диагонали Таблицы
Поскольку построение полинома начинается с последнего узла, его коэффициенты удобно выражать через обратные конечные разности.
Для произвольной функции \( g(x) \) обратную конечную разность первого порядка определяют следующим образом:
\[
\nabla g(x)=g(x)-g(x-h).
\]
Если \( x=x_i \), то
\[
x_i-h=x_{i-1}.
\]
Следовательно, обратная конечная разность показывает изменение значения функции при переходе от предыдущего узла к текущему.
Для табличных значений функции разность первого порядка имеет вид
\[
\nabla y_i=y_i-y_{i-1}.
\]
В частности,
\[
\begin{gathered}
\nabla y_n=y_n-y_{n-1},\\[4pt]
\nabla y_{n-1}=y_{n-1}-y_{n-2}.
\end{gathered}
\]
Обратную разность второго порядка вычисляют по разностям первого порядка:
\[
\nabla^2y_i=\nabla y_i-\nabla y_{i-1}.
\]
Например,
\[
\nabla^2y_n=\nabla y_n-\nabla y_{n-1}.
\]
В общем случае обратную конечную разность \( k \)-го порядка определяют рекуррентно:
\[
\nabla^ky_i=\nabla^{k-1}y_i-\nabla^{k-1}y_{i-1}.
\]
Разности каждого следующего порядка вычисляют по двум соседним разностям предыдущего порядка. Для \( n+1 \) табличных значений можно вычислить конечные разности до \( n \)-го порядка включительно.
Во второй формуле Ньютона используют последнее значение функции и обратные разности всех порядков, вычисленные в последнем узле:
\[
y_n,\qquad \nabla y_n,\qquad \nabla^2y_n,\qquad \dots,\qquad \nabla^ny_n.
\]
Обратные разности связаны с прямыми конечными разностями. Для первого порядка имеем
\[
\nabla y_n=y_n-y_{n-1}=\Delta y_{n-1}.
\]
Для второго порядка выполняется равенство
\[
\nabla^2y_n=\Delta^2y_{n-2}.
\]
В общем случае
\[
\nabla^ky_n=\Delta^ky_{n-k}.
\]
Поэтому строить отдельную таблицу обратных разностей необязательно. Можно сформировать обычную таблицу прямых конечных разностей и выбрать из неё значения
\[
\Delta y_{n-1},\qquad \Delta^2y_{n-2},\qquad \Delta^3y_{n-3},\qquad \dots,\qquad \Delta^ny_0.
\]
Эти элементы образуют нижнюю диагональ разностной таблицы и соответствуют обратным разностям, вычисленным в последнем узле.
Вторая Интерполяционная Формула Ньютона: Последовательное Определение Коэффициентов
Сначала найдём коэффициент \( a_0 \). Для этого подставим \( x=x_n \) в полином. Все слагаемые, кроме первого, содержат множитель \( x-x_n \), поэтому равны нулю:
\[
P_n(x_n)=a_0.
\]
По условию интерполяции
\[
P_n(x_n)=y_n.
\]
Следовательно,
\[
a_0=y_n.
\]
Для нахождения остальных коэффициентов применим оператор обратной конечной разности к полиному:
\[
\nabla P_n(x)=P_n(x)-P_n(x-h).
\]
Для введённой обобщённой степени выполняется соотношение
\[
\nabla(x-x_n)^{[k]}=k\cdot h\cdot(x-x_n)^{[k-1]}.
\]
Каждое вычисление обратной разности уменьшает порядок обобщённой степени на единицу и приводит к появлению соответствующего числового множителя и множителя \( h \).
После вычисления первой обратной разности и подстановки \( x=x_n \) получаем
\[
\nabla P_n(x_n)=a_1\cdot h.
\]
С другой стороны,
\[
\nabla P_n(x_n)=P_n(x_n)-P_n(x_n-h).
\]
Поскольку
\[
x_{n-1}=x_n-h,
\]
то
\[
\nabla P_n(x_n)=P_n(x_n)-P_n(x_{n-1}).
\]
В узлах интерполяции значения полинома совпадают с табличными значениями функции. Поэтому
\[
\nabla P_n(x_n)=y_n-y_{n-1}=\nabla y_n.
\]
Отсюда
\[
a_1=\frac{\nabla y_n}{h}.
\]
Для определения коэффициента \( a_2 \) вычислим обратную конечную разность второго порядка. После подстановки \( x=x_n \) получим
\[
\nabla^2P_n(x_n)=2!\cdot a_2\cdot h^2.
\]
Поскольку
\[
\nabla^2P_n(x_n)=\nabla^2y_n,
\]
то
\[
a_2=\frac{\nabla^2y_n}{2!\cdot h^2}.
\]
Продолжая этот процесс, для разности \( k \)-го порядка получим
\[
\nabla^kP_n(x_n)=k!\cdot a_k\cdot h^k.
\]
Следовательно,
\[
a_k=\frac{\nabla^ky_n}{k!\cdot h^k}, \qquad k=1,2,\dots,n.
\]
Подставив найденные коэффициенты в полином, получим
\[
P_n(x)=y_n+\frac{\nabla y_n}{1!\cdot h}\cdot(x-x_n)^{[1]}+\frac{\nabla^2y_n}{2!\cdot h^2}\cdot(x-x_n)^{[2]}+\dots+\frac{\nabla^ny_n}{n!\cdot h^n}\cdot(x-x_n)^{[n]}.
\]
Используя связь между обратными и прямыми разностями, этот полином можно записать следующим образом:
\[
P_n(x)=y_n+\frac{\Delta y_{n-1}}{1!\cdot h}\cdot(x-x_n)^{[1]}+\frac{\Delta^2y_{n-2}}{2!\cdot h^2}\cdot(x-x_n)^{[2]}+\dots+\frac{\Delta^ny_0}{n!\cdot h^n}\cdot(x-x_n)^{[n]}.
\]
Полученное выражение является промежуточной записью интерполяционного полинома через обобщённые степени. Для непосредственных вычислений перейдём к его записи через нормированную переменную.
Нормированная Переменная: Переход к Практической Записи Формулы
Введём переменную
\[
q=\frac{x-x_n}{h}.
\]
Она показывает смещение точки \( x \) относительно последнего узла \( x_n \), выраженное в единицах шага \( h \). Отсюда
\[
x-x_n=q\cdot h.
\]
Поскольку
\[
x_{n-j}=x_n-j\cdot h,
\]
то
\[
x-x_{n-j}=x-x_n+j\cdot h=q\cdot h+j\cdot h=(q+j)\cdot h.
\]
Таким образом,
\[
\begin{gathered}
x-x_{n-1}=(q+1)\cdot h,\\[4pt]
x-x_{n-2}=(q+2)\cdot h,
\end{gathered}
\]
а в общем случае
\[
x-x_{n-j}=(q+j)\cdot h.
\]
Поэтому обобщённую степень можно представить в виде
\[
(x-x_n)^{[k]}=h^k\cdot q\cdot(q+1)\cdot(q+2)\cdot\dots\cdot(q+k-1).
\]
Рассмотрим это преобразование для слагаемого второго порядка:
\[
\frac{\nabla^2y_n}{2!\cdot h^2}\cdot h^2\cdot q\cdot(q+1)=\frac{q\cdot(q+1)}{2!}\cdot\nabla^2y_n.
\]
Множитель \( h^2 \), возникающий в обобщённой степени, сокращается с таким же множителем в знаменателе коэффициента. Аналогичное сокращение происходит в каждом следующем слагаемом.
В результате получаем вторую интерполяционную формулу Ньютона:
\[
P_n(x)=y_n+q\cdot\nabla y_n+\frac{q\cdot(q+1)}{2!}\cdot\nabla^2y_n+\frac{q\cdot(q+1)\cdot(q+2)}{3!}\cdot\nabla^3y_n+\dots+\frac{q\cdot(q+1)\cdot(q+2)\cdot\dots\cdot(q+n-1)}{n!}\cdot\nabla^ny_n.
\]
Через прямые конечные разности эта формула имеет вид
\[
\begin{gathered}
P_n(x)=y_n+q\cdot\Delta y_{n-1}
+\frac{q\cdot(q+1)}{2!}\cdot\Delta^2 y_{n-2}
+\frac{q\cdot(q+1)\cdot(q+2)}{3!}\cdot\Delta^3 y_{n-3}+\cdots\\[4pt]
+\frac{q\cdot(q+1)\cdot(q+2)\cdot\cdots\cdot(q+n-1)}{n!}\cdot\Delta^n y_0.
\end{gathered}
\]
Если точка \( x \) расположена между двумя последними узлами \( x_{n-1} \) и \( x_n \), то
\[
-1\leq q\leq0.
\]
Например, значение \( q=-0.5 \) означает, что точка \( x \) расположена левее \( x_n \) на расстоянии половины шага.
Вторую интерполяционную формулу Ньютона обычно применяют, когда точка \( x \) расположена вблизи последнего узла \( x_n \). В этом случае значение \( |q| \) невелико, а множители, входящие в формулу, имеют удобный для вычислений вид.
Если учитывать все разности до \( n \)-го порядка, первая и вторая формулы Ньютона представляют собой разные формы записи одного и того же интерполяционного полинома. Различие заключается в точке, с которой начинают его построение, и в порядке использования табличных разностей. Именно поэтому вторую интерполяционную формулу Ньютона также называют обратной формулой Ньютона, или формулой Ньютона назад.
Вторая Интерполяционная Формула Ньютона: Пошаговое Решение Примеров
Рассмотрим применение полученной формулы к таблицам с разным количеством равноотстоящих узлов. Последовательно вычислим конечные разности, определим нормированную переменную и найдём приближённые значения функции.
Пример 1. По приведённым табличным значениям функции найти приближённое значение \( f(2.5) \)
| \( i \) | \( x_i \) | \( y_i \) |
|---|---|---|
| \( 0 \) | \( 1 \) | \( 1 \) |
| \( 1 \) | \( 2 \) | \( 4 \) |
| \( 2 \) | \( 3 \) | \( 9 \) |
Узлы расположены на одинаковом расстоянии друг от друга. Шаг интерполяции равен
\[
h=x_1-x_0=2-1=1.
\]
Вычислим конечные разности первого порядка:
\[
\Delta y_0=y_1-y_0=4-1=3,
\qquad
\Delta y_1=y_2-y_1=9-4=5.
\]
Найдём конечную разность второго порядка:
\[
\Delta^2y_0=\Delta y_1-\Delta y_0=5-3=2.
\]
Полученные значения представим в таблице конечных разностей.
| \( i \) | \( x_i \) | \( y_i \) | \( \Delta y_i \) | \( \Delta^2y_i \) |
|---|---|---|---|---|
| \( 0 \) | \( 1 \) | \( 1 \) | \( 3 \) | \( 2 \) |
| \( 1 \) | \( 2 \) | \( 4 \) | \( 5 \) | — |
| \( 2 \) | \( 3 \) | \( 9 \) | — | — |
Вычислим значение нормированной переменной относительно последнего узла \( x_2=3 \):
\[
q=\frac{x-x_2}{h}=\frac{2.5-3}{1}=-0.5.
\]
Для трёх узлов вторая интерполяционная формула Ньютона имеет вид
\[
P_2(x)=y_2+q\cdot\Delta y_1+\frac{q\cdot(q+1)}{2!}\cdot\Delta^2y_0.
\]
Из нижней диагонали таблицы берём значения
\[
y_2=9,
\qquad
\Delta y_1=5,
\qquad
\Delta^2y_0=2.
\]
Подставим их в формулу:
\[
P_2(2.5)=9-0.5\cdot5+\frac{(-0.5)\cdot(-0.5+1)}{2!}\cdot2.
\]
Выполним вычисления:
\[
P_2(2.5)=9-2.5-0.25=6.25.
\]
Следовательно,
\[
f(2.5)\approx6.25.
\]
Пример 2. По приведённым табличным значениям функции найти приближённое значение \( f(2.3) \)
| \( i \) | \( x_i \) | \( y_i \) |
|---|---|---|
| \( 0 \) | \( 1 \) | \( 5 \) |
| \( 1 \) | \( 1.5 \) | \( 8.375 \) |
| \( 2 \) | \( 2 \) | \( 4 \) |
| \( 3 \) | \( 2.5 \) | \( 22.625 \) |
Шаг между соседними узлами равен
\[
h=x_1-x_0=1.5-1=0.5.
\]
Последовательно вычислим конечные разности до третьего порядка:
\[
\begin{gathered}
\Delta y_0=8.375-5=3.375,
\qquad
\Delta y_1=14-8.375=5.625,
\qquad
\Delta y_2=22.625-14=8.625,\\[4pt]
\Delta^2y_0=5.625-3.375=2.25,
\qquad
\Delta^2y_1=8.625-5.625=3,\\[4pt]
\Delta^3y_0=3-2.25=0.75.
\end{gathered}
\]
Запишем результаты в таблице.
| \( i \) | \( x_i \) | \( y_i \) | \( \Delta y_i \) | \( \Delta^2y_i \) | \( \Delta^3y_i \) |
|---|---|---|---|---|---|
| \( 0 \) | \( 1 \) | \( 5 \) | \( 3.375 \) | \( 2.25 \) | \( 0.75 \) |
| \( 1 \) | \( 1.5 \) | \( 8.375 \) | \( 5.625 \) | \( 3 \) | — |
| \( 2 \) | \( 2 \) | \( 14 \) | \( 8.625 \) | — | — |
| \( 3 \) | \( 2.5 \) | \( 22.625 \) | — | — | — |
Последним узлом является \( x_3=2.5 \). Вычислим значение \( q \):
\[
q=\frac{x-x_3}{h}=\frac{2.3-2.5}{0.5}=-0.4.
\]
Для четырёх узлов используем формулу
\[
P_3(x)=y_3+q\cdot\Delta y_2+\frac{q\cdot(q+1)}{2!}\cdot\Delta^2y_1+\frac{q\cdot(q+1)\cdot(q+2)}{3!}\cdot\Delta^3y_0.
\]
Для подстановки в формулу используем
\[
y_3=22.625,
\qquad
\Delta y_2=8.625,
\qquad
\Delta^2y_1=3,
\qquad
\Delta^3y_0=0.75.
\]
Подставим найденные значения:
\[
P_3(2.3)=22.625-0.4\cdot8.625+\frac{(-0.4)\cdot(-0.4+1)}{2!}\cdot3+\frac{(-0.4)\cdot(-0.4+1)\cdot(-0.4+2)}{3!}\cdot0.75.
\]
Вычислим отдельные слагаемые:
\[
\begin{gathered}
-0.4\cdot8.625=-3.45,\\[4pt]
\frac{(-0.4)\cdot0.6}{2!}\cdot3=-0.36,\\[4pt]
\frac{(-0.4)\cdot0.6\cdot1.6}{3!}\cdot0.75=-0.048.
\end{gathered}
\]
Тогда
\[
P_3(2.3)=22.625-3.45-0.36-0.048=18.767.
\]
Следовательно,
\[
f(2.3)\approx18.767.
\]
Пример 3. По приведённым табличным значениям функции найти приближённое значение \( f(7.2) \)
| \( i \) | \( x_i \) | \( y_i \) |
|---|---|---|
| \( 0 \) | \( 0 \) | \( 2 \) |
| \( 1 \) | \( 2 \) | \( 2 \) |
| \( 2 \) | \( 4 \) | \( 12 \) |
| \( 3 \) | \( 6 \) | \( 68 \) |
| \( 4 \) | \( 8 \) | \( 230 \) |
Шаг интерполяции равен
\[
h=x_1-x_0=2-0=2.
\]
По табличным значениям последовательно вычислим конечные разности до четвёртого порядка:
\[
\begin{gathered}
\Delta y_0=2-2=0,
\qquad
\Delta y_1=12-2=10,
\qquad
\Delta y_2=68-12=56,
\qquad
\Delta y_3=230-68=162,\\[4pt]
\Delta^2y_0=10-0=10,
\qquad
\Delta^2y_1=56-10=46,
\qquad
\Delta^2y_2=162-56=106,\\[4pt]
\Delta^3y_0=46-10=36,
\qquad
\Delta^3y_1=106-46=60,\\[4pt]
\Delta^4y_0=60-36=24.
\end{gathered}
\]
Полученные результаты представим в таблице.
| \( i \) | \( x_i \) | \( y_i \) | \( \Delta y_i \) | \( \Delta^2y_i \) | \( \Delta^3y_i \) | \( \Delta^4y_i \) |
|---|---|---|---|---|---|---|
| \( 0 \) | \( 0 \) | \( 2 \) | \( 0 \) | \( 10 \) | \( 36 \) | \( 24 \) |
| \( 1 \) | \( 2 \) | \( 2 \) | \( 10 \) | \( 46 \) | \( 60 \) | — |
| \( 2 \) | \( 4 \) | \( 12 \) | \( 56 \) | \( 106 \) | — | — |
| \( 3 \) | \( 6 \) | \( 68 \) | \( 162 \) | — | — | — |
| \( 4 \) | \( 8 \) | \( 230 \) | — | — | — | — |
Последним узлом является \( x_4=8 \). Найдём значение \( q \):
\[
q=\frac{x-x_4}{h}=\frac{7.2-8}{2}=-0.4.
\]
Для пяти узлов вторая интерполяционная формула Ньютона имеет вид
\[
P_4(x)=y_4+q\cdot\Delta y_3+\frac{q\cdot(q+1)}{2!}\cdot\Delta^2y_2+\frac{q\cdot(q+1)\cdot(q+2)}{3!}\cdot\Delta^3y_1+\frac{q\cdot(q+1)\cdot(q+2)\cdot(q+3)}{4!}\cdot\Delta^4y_0.
\]
Для подстановки в формулу используем
\[
y_4=230,
\qquad
\Delta y_3=162,
\qquad
\Delta^2y_2=106,
\qquad
\Delta^3y_1=60,
\qquad
\Delta^4y_0=24.
\]
Подставим найденные значения:
\[
\begin{gathered}
P_4(7.2)=230-0.4\cdot162+\frac{(-0.4)\cdot(-0.4+1)}{2!}\cdot106+\frac{(-0.4)\cdot(-0.4+1)\cdot(-0.4+2)}{3!}\cdot60+\\[4pt]
+\frac{(-0.4)\cdot(-0.4+1)\cdot(-0.4+2)\cdot(-0.4+3)}{4!}\cdot24.
\end{gathered}
\]
Вычислим отдельные слагаемые:
\[
\begin{gathered}
-0.4\cdot162=-64.8,\\[4pt]
\frac{(-0.4)\cdot0.6}{2!}\cdot106=-12.72,\\[4pt]
\frac{(-0.4)\cdot0.6\cdot1.6}{3!}\cdot60=-3.84,\\[4pt]
\frac{(-0.4)\cdot0.6\cdot1.6\cdot2.6}{4!}\cdot24\approx-0.998.
\end{gathered}
\]
Тогда
\[
P_4(7.2)\approx230-64.8-12.72-3.84-0.998=147.642.
\]
Следовательно,
\[
f(7.2)\approx147.642.
\]
Что Изучать Дальше: Темы Для Продолжения
Вы уже знаете, как строить полином Ньютона, начиная с последнего узла таблицы, и находить приближённые значения функции. Теперь стоит познакомиться с другими способами обработки табличных данных и сравнить их возможности.
- Интерполяционная формула Лагранжа: Вычисления для неравноотстоящих узлов — В статье рассмотрим построение полинома Лагранжа для неравноотстоящих узлов и пошаговое вычисление значения функции.
- Метод наименьших квадратов: Среднеквадратичное приближение функций — Вы узнаете, как подобрать функцию, которая наилучшим образом описывает набор данных, минимизируя отклонения между табличными и приближёнными значениями.
- Линейная интерполяция: Приближение таблично заданной функции — Разберём простой способ нахождения промежуточных значений по двум соседним узлам и выясним, когда он даёт точный результат.
Вторая Интерполяционная Формула Ньютона: От Блок-Схемы к Программному Коду
Увлекаетесь программированием? Тогда попробуйте реализовать алгоритм, изображённый на блок-схеме, на своём любимом языке программирования. Программа должна сформировать таблицу конечных разностей, вычислить нормированную переменную относительно последнего узла и найти приближённое значение функции. Pascal, Python, JavaScript или C++ — выбор за вами. Так вы закрепите знания о второй формуле Ньютона и увидите, как последовательность математических вычислений превращается в программный код.